- GitHub 仓库
- pollen-robotics/microduck
- 总 Stars
- ★ 10,993
- 今日新增
- +319
- 主要语言
- Rust
先说结论
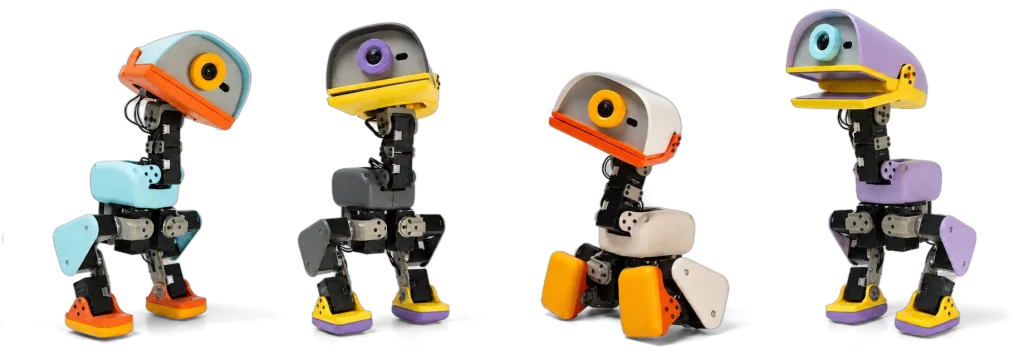
microduck 是 Pollen Robotics 的开源双足机器鸭:单日新增 319 star,总 star 1.1 万(API 核验:Rust 编写、Apache-2.0 协议、10 月 25 日仍在更新)。它个头不大、造型讨喜,本质是一台可以自己动手做的双足机器人平台,适合机器人爱好者和教学场景。
它是干嘛的
Pollen Robotics 此前做过开源人形机器人 Reachy,microduck 算是把这套经验浓缩成了一只鸭子:双足步态、头部与身体联动,代码与硬件设计全部开源。买零件、3D 打印结构件、按文档组装,就能得到一台会走路、会互动的小机器人。仓库里给的是完整的软硬件资料,不是只有视频的概念产品。
适合谁
- 机器人/创客爱好者:想从 0 到 1 做一台双足机器人的人
- 教学场景:中小学、创客空间拿它讲步态控制与开源硬件很直观
- 喜欢“可爱硬件”的开发者:摆在工位上比裸露的电机架子顺眼得多
问:microduck 和常见的四足机器狗有什么区别?
双足的难度和趣味都在平衡上:两条腿走路的步态控制比四足更难调,也更接近人形机器人的核心问题。它不追求工业强度,定位是轻量、可复现、好玩的入门平台,别拿它和动辄几万块的机器狗比负载和速度。
注意点
- 这是硬件项目,光下载代码跑不起来,需要采购零件与打印件,动手成本要先算清楚
- 双足步态调试需要耐心,第一次组装大概率要反复调参数
- 1.1 万 star 里不少是“看着可爱先收藏”的,真正动手复现的比例不会太高,issue 区可以先看别人的组装记录
站长点评
我喜欢 microduck 的理由很简单:开源机器人项目很多,但大多长得像实验台,只有这只鸭子让人第一眼就想动手。Pollen Robotics 的底子也让人放心,Reachy 的开源口碑在前。如果家里有孩子或者带创客课,这会是个比买成品玩具更有意思的项目,前提是你能接受 3D 打印和调试的折腾。
项目地址:https://github.com/pollen-robotics/microduck
⬇ 下载区(本站中转)
本站服务器实时中转 GitHub 文件,国内网络也可稳定下载;也可使用右侧官方链接。 本项目遵循 Apache-2.0 许可证。
最新版 daemon-v0.17.8 安装包
要下载其他 GitHub 项目?试试本站的 GitHub 加速下载工具,粘贴链接即可中转。